
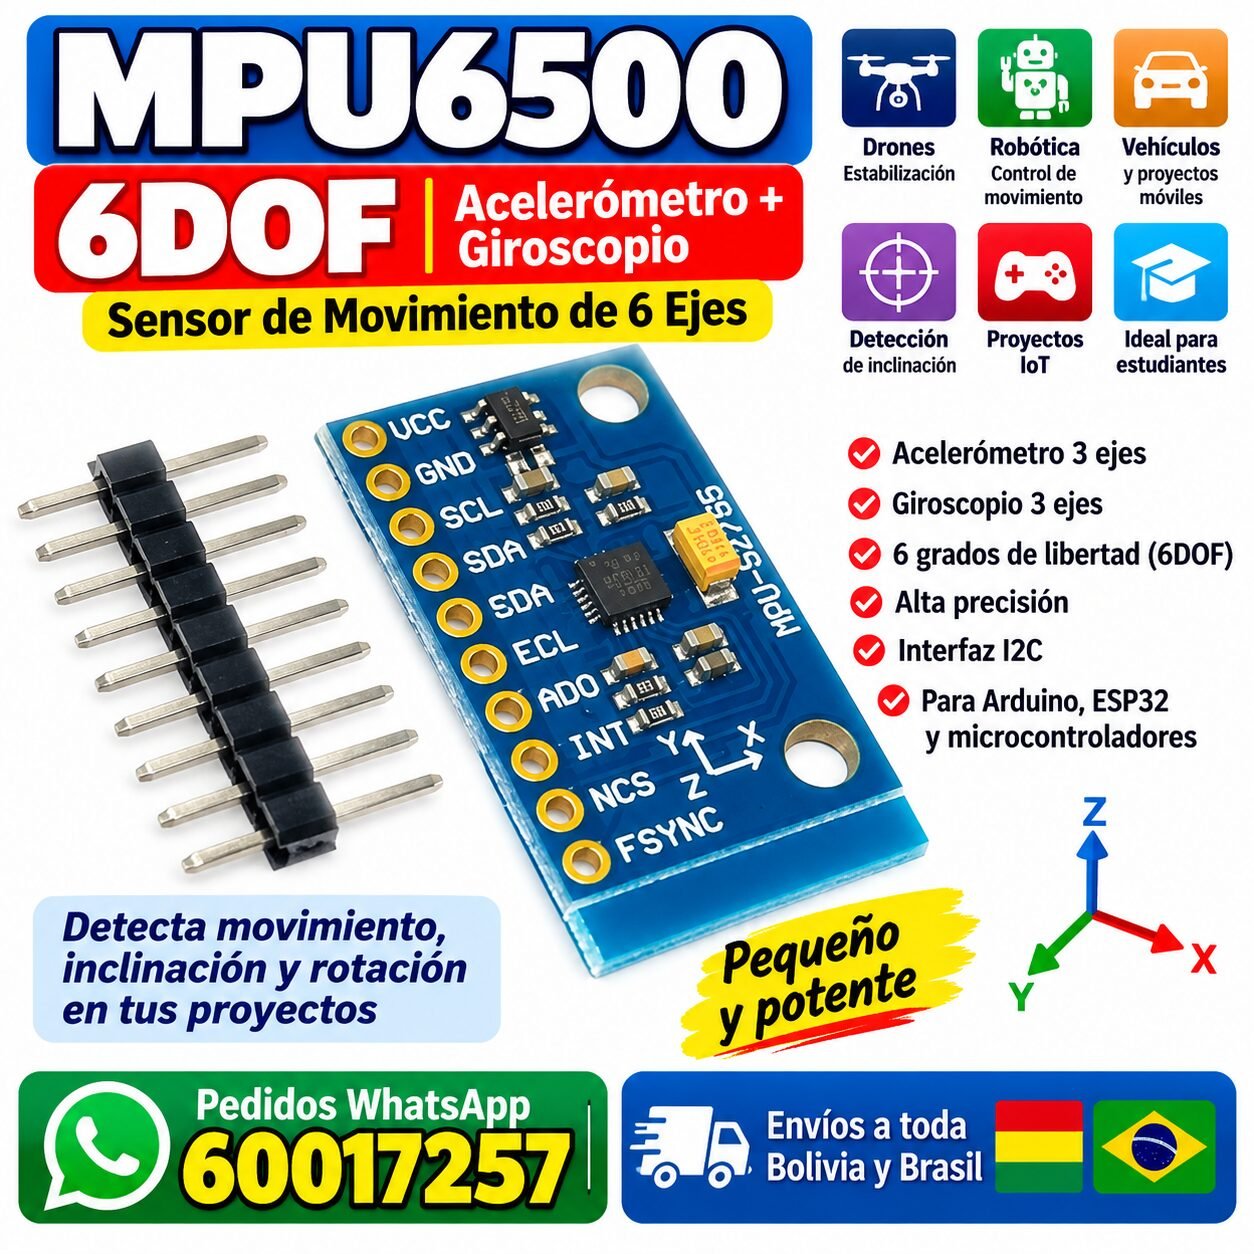
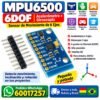
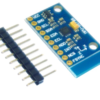
El MPU6500 puede utilizarse en proyectos de:
✔ 🤖 Robótica
✔ 🚁 Drones y sistemas de estabilización
✔ 🚗 Vehículos y robots móviles
✔ 🎮 Controladores de movimiento
✔ 📐 Detección de inclinación
✔ 🦾 Proyectos mecatrónicos
✔ 📊 Sistemas de adquisición de movimiento
✔ 🔬 Prototipos y proyectos universitarios
Mediante programación, los datos del acelerómetro y giroscopio pueden procesarse para determinar comportamiento dinámico, orientación estimada y movimientos del sistema.
4️⃣ 5 deseos que cumple
- Detectar movimiento en múltiples ejes.
- Medir aceleración.
- Medir velocidad angular.
- Crear proyectos compactos de control y estabilización.
- Integrar sensores inerciales con microcontroladores.
5️⃣ Casos de uso en Bolivia
Robótica: detectar movimientos e inclinaciones de un robot.
Drones: obtener información inercial para algoritmos de estabilización.
Universidades: prácticas de electrónica, control, mecatrónica y programación.
ESP32/Arduino: desarrollar sistemas de adquisición y visualización de movimiento.
Prototipos industriales: detectar cambios de posición o movimiento cuando el diseño y las condiciones de operación sean compatibles con el sensor.
6️⃣ Ficha técnica
| Característica | Especificación |
|---|---|
| Sensor | MPU6500 |
| Tipo | IMU / sensor inercial |
| Grados de libertad | 6DOF |
| Acelerómetro | 3 ejes |
| Giroscopio | 3 ejes |
| Aplicaciones | Movimiento, inclinación, rotación, robótica |
| Integración | Microcontroladores y sistemas embebidos |
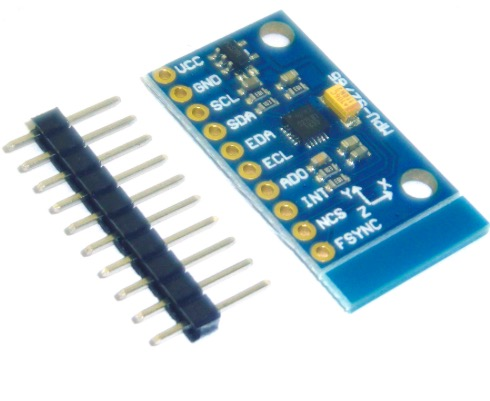
⚠️ Importante: el MPU6500 como chip admite características e interfaces específicas, pero para publicar voltaje de alimentación del módulo, I²C/SPI disponibles, pinout, dimensiones y regulador integrado, necesito ver la placa exacta. Estos datos pueden variar según el fabricante del módulo.


hernan –
⭐ “Compacto para proyectos de robótica.” — Ejemplo, Cochabamba