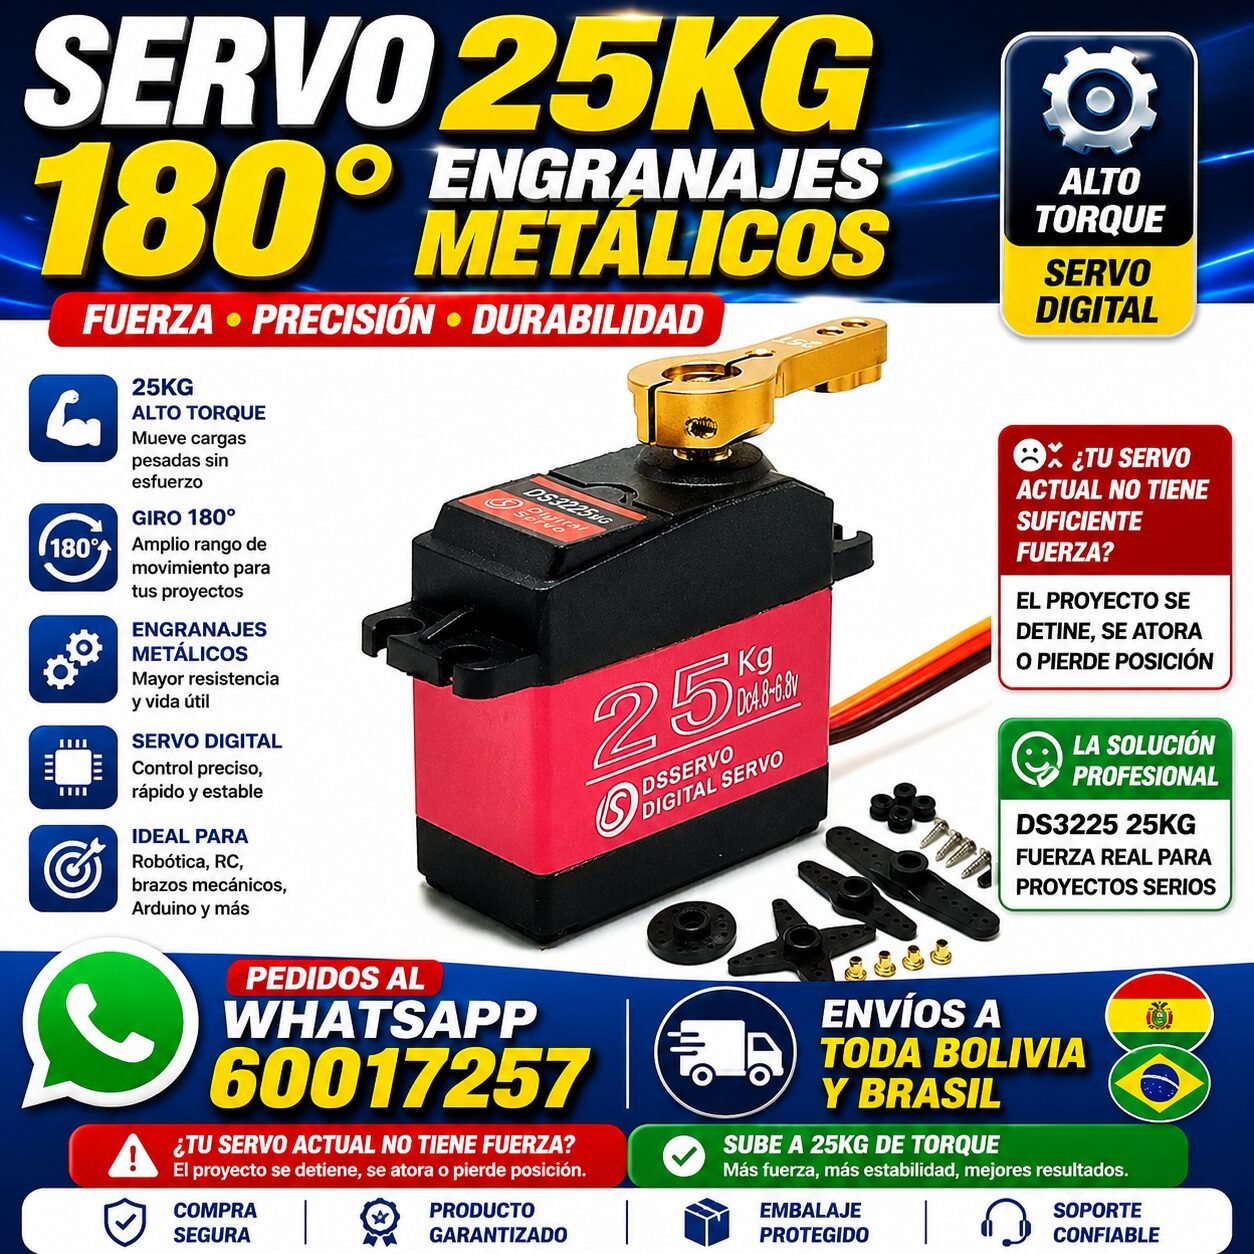

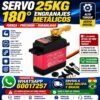
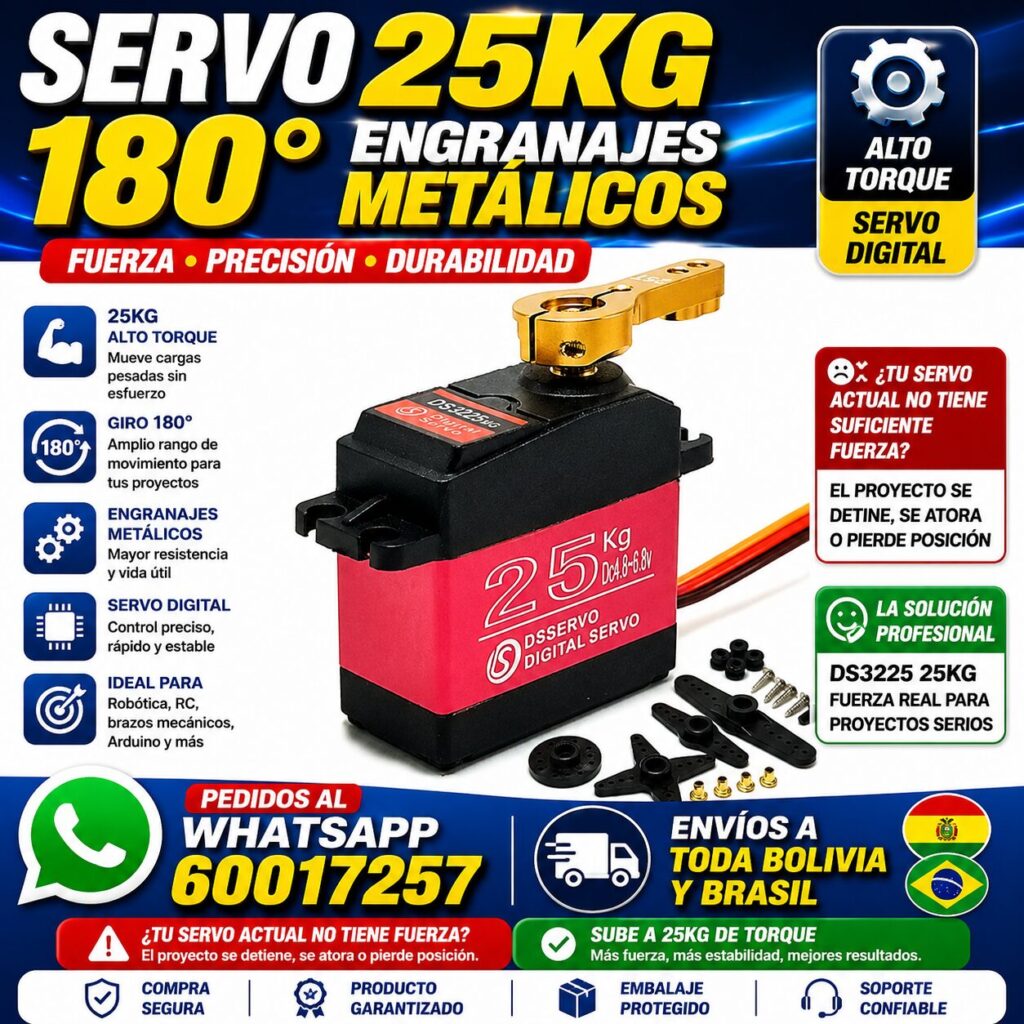
El DS3225 es un servo digital de alto torque muy usado cuando los servos pequeños se quedan cortos. Con hasta 25 kg·cm de fuerza, engranajes metálicos y una carcasa central de aluminio que ayuda a disipar el calor, mueve con precisión articulaciones de brazos robóticos, piernas de robots, la dirección de autos RC a escala 1:8 y 1:10, y mecanismos de automatización. Al ser digital, responde rápido y mantiene la posición con firmeza.
Contenido
Ficha técnica
- Modelo: DS3225 (versión de 180°).
- Tipo: servo digital con engranajes metálicos.
- Voltaje de funcionamiento: 4.8 a 6.8V.
- Torque: hasta unos 25 kg·cm a 6.8V (menor a 5V).
- Velocidad: aprox. 0.15 s/60° a 5V y 0.13 s/60° a 6.8V.
- Recorrido: 180°.
- Carcasa: aluminio en la parte central.
- Eje de salida: estriado de 25 dientes, compatible con brazos estándar.
Aplicaciones
- Brazos robóticos de escritorio y educativos.
- Robots bípedos y cuadrúpedos.
- Dirección de autos RC y crawlers.
- Pinzas y mecanismos de agarre.
- Automatización de compuertas y válvulas pequeñas.
- Animatrónica y proyectos artísticos.
Alimentación: el punto más importante
Un servo de este tamaño puede consumir varios amperios en el arranque o bajo carga. Nunca lo alimentes desde el pin de 5V de un Arduino: usa una fuente externa de 5 a 6.8V con corriente suficiente, por ejemplo 3A por servo, y une las tierras de la fuente y del microcontrolador. Una alimentación débil provoca temblores, reinicios del Arduino y pérdida de fuerza.
Conexión con Arduino
- Conecta el cable de señal a un pin digital.
- Conecta el positivo y el negativo a la fuente externa.
- Une la tierra de la fuente con la del Arduino.
- Usa la librería Servo y define el rango de pulsos adecuado (aprox. 500 a 2500 µs para 180°).
- Prueba el recorrido sin carga antes de montarlo en tu mecanismo.
Para controlar muchos servos
En brazos y robots con varios servos, un controlador como el PCA9685 permite manejar hasta 16 servos por I2C, liberando pines del microcontrolador y generando pulsos estables. Recuerda dimensionar la fuente para el consumo de todos los servos juntos.
Cuidados
Evita que el servo empuje contra un tope mecánico de forma continua: consume mucha corriente y se calienta. Ajusta los límites de recorrido en el programa y usa brazos metálicos firmemente atornillados para transmitir el torque sin juego.
Si quieres conocer cómo funcionan estos actuadores, consulta el artículo sobre el servomotor en Wikipedia.
¿Cuándo elegir un servo de 25 kg?
Para calcular el servo que necesitas, piensa en el peso que debe mover y la distancia al eje: un brazo de 10 cm que sostiene 1 kg en su extremo exige unos 10 kg·cm, y conviene tener margen para las aceleraciones. Los servos pequeños de 2 a 10 kg·cm son ideales para mecanismos livianos, pero en la base y el hombro de un brazo robótico o en las piernas de un robot bípedo, un servo de 25 kg aporta la fuerza necesaria para moverse con firmeza y sin temblores. Usa el DS3225 en las articulaciones de mayor esfuerzo y servos más pequeños en las del extremo, como la muñeca o la pinza.
Galería de imágenes

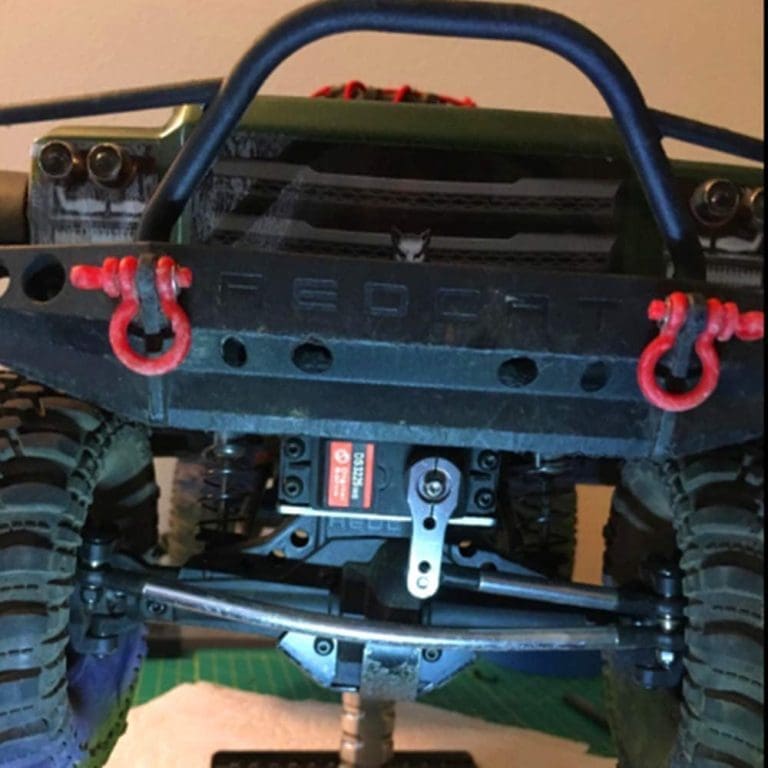
Preguntas frecuentes sobre el servo DS3225
¿Qué torque tiene?
Hasta unos 25 kg·cm a 6.8V.
¿Cuántos grados gira?
180 grados.
¿Puedo alimentarlo desde Arduino?
No, usa una fuente externa de 5 a 6.8V con suficiente corriente.
¿Tiene engranajes metálicos?
Sí, y carcasa central de aluminio.
Mira más productos de la categoría OFERTAS FLASH – ¡SE ACABAN HOY! 🔥 en Electrónica Cyber.
¿Por qué comprar en Electrónica Cyber?
Somos una tienda de electrónica en Santa Cruz con envíos a toda Bolivia y Brasil. Te asesoramos antes de comprar para que elijas el repuesto correcto y no pierdas tiempo ni dinero. Haz tu pedido por WhatsApp al 60017257 y recibe atención personalizada.

Valoraciones
No hay valoraciones aún.