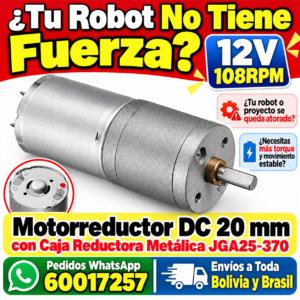
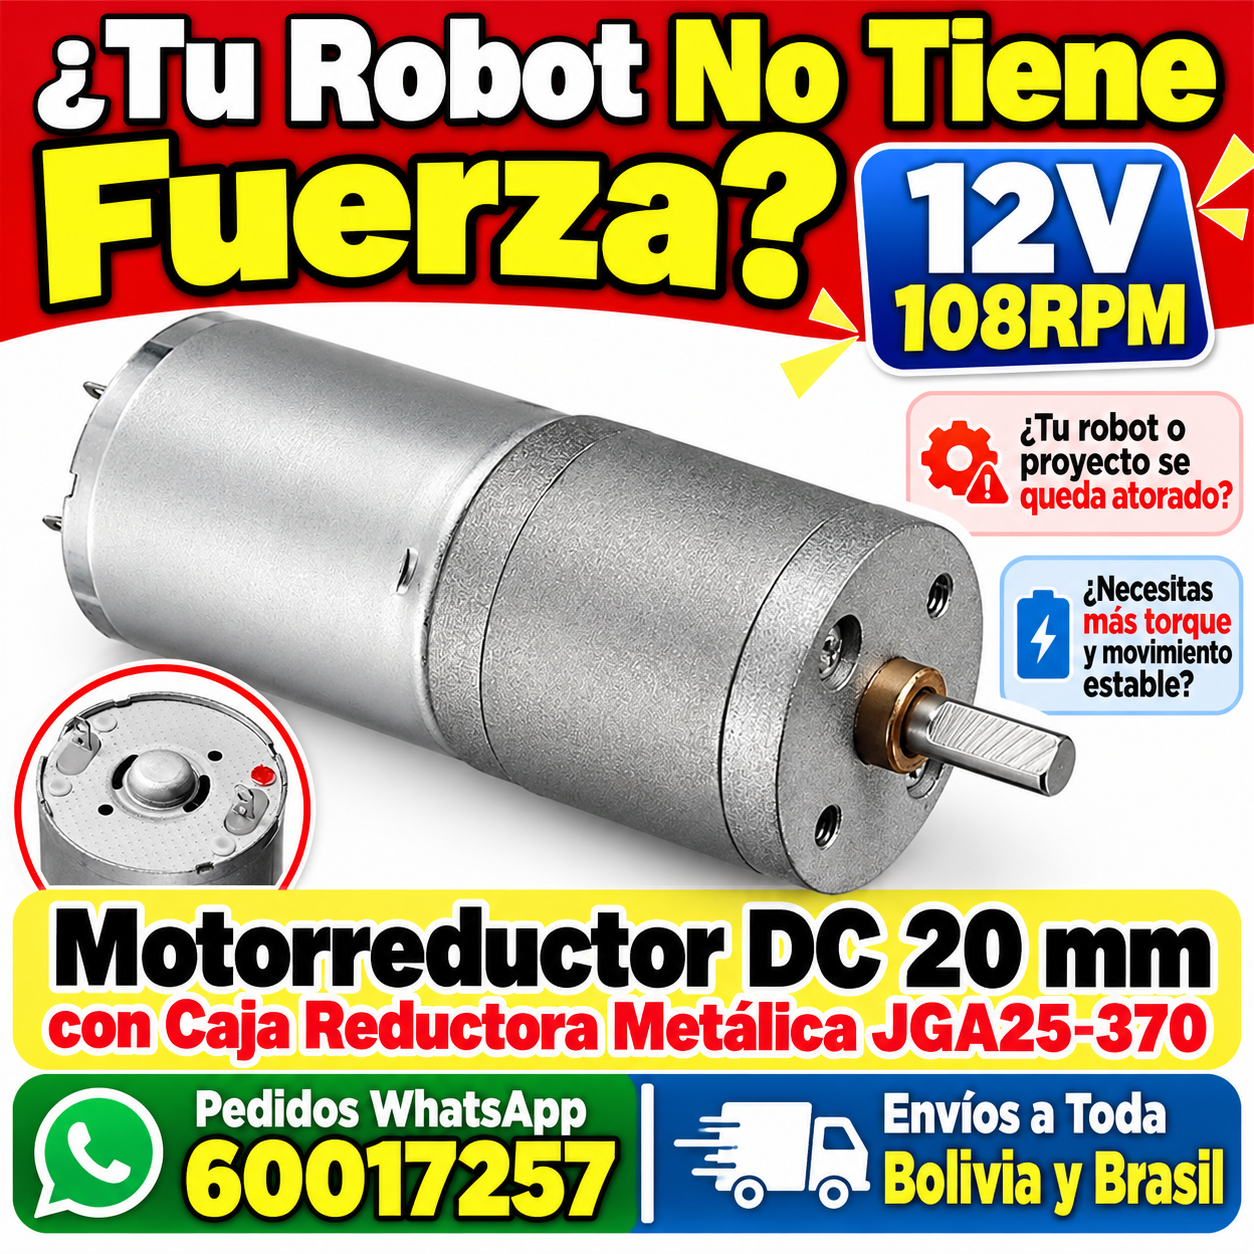

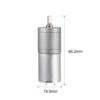
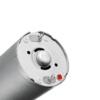
El motorreductor DC de 20 mm con caja reductora metálica es la solución cuando tu proyecto necesita fuerza real y no solo velocidad. Un motor común gira muy rápido pero se frena apenas encuentra peso; este motorreductor convierte esa velocidad en torque, para que tu robot, cerradura, mecanismo o maqueta se mueva con fuerza y de forma controlada.
¿Por qué tu proyecto falla con un motor común?
Muchos estudiantes y técnicos en Bolivia pierden días de trabajo por el mismo problema: el motor no tiene fuerza.
- 😩 El robot se queda trabado al subir una rampa o cargar la batería.
- 😩 El motor gira rapidísimo, pero en cuanto le pones una rueda o un brazo se detiene y se calienta.
- 😩 Las cajas reductoras de plástico se desgastan, patinan y terminan rompiendo los dientes.
- 😩 El día de la feria de ciencias o de la entrega, el proyecto no funciona frente al jurado o al cliente.
Comprar motores baratos que fallan termina costando más: pierdes tiempo, dinero y la confianza en tu trabajo. Un motorreductor DC con engranajes dentro de una carcasa metálica resuelve el problema desde la raíz.

Ventajas del motorreductor DC con caja metálica
- Más torque, menos velocidad: la caja reductora multiplica la fuerza del motor para mover ruedas, poleas y mecanismos con carga.
- Carcasa metálica resistente: protege los engranajes y disipa mejor el calor que una caja de plástico.
- Buje de bronce en el eje: reduce el juego y el desgaste, para que el eje gire estable por más tiempo.
- Eje tipo D: la parte plana evita que la rueda, el acople o el engranaje patinen sobre el eje.
- Orificios roscados de montaje: se atornilla directo al chasis o a un soporte, sin pegamento ni amarras.
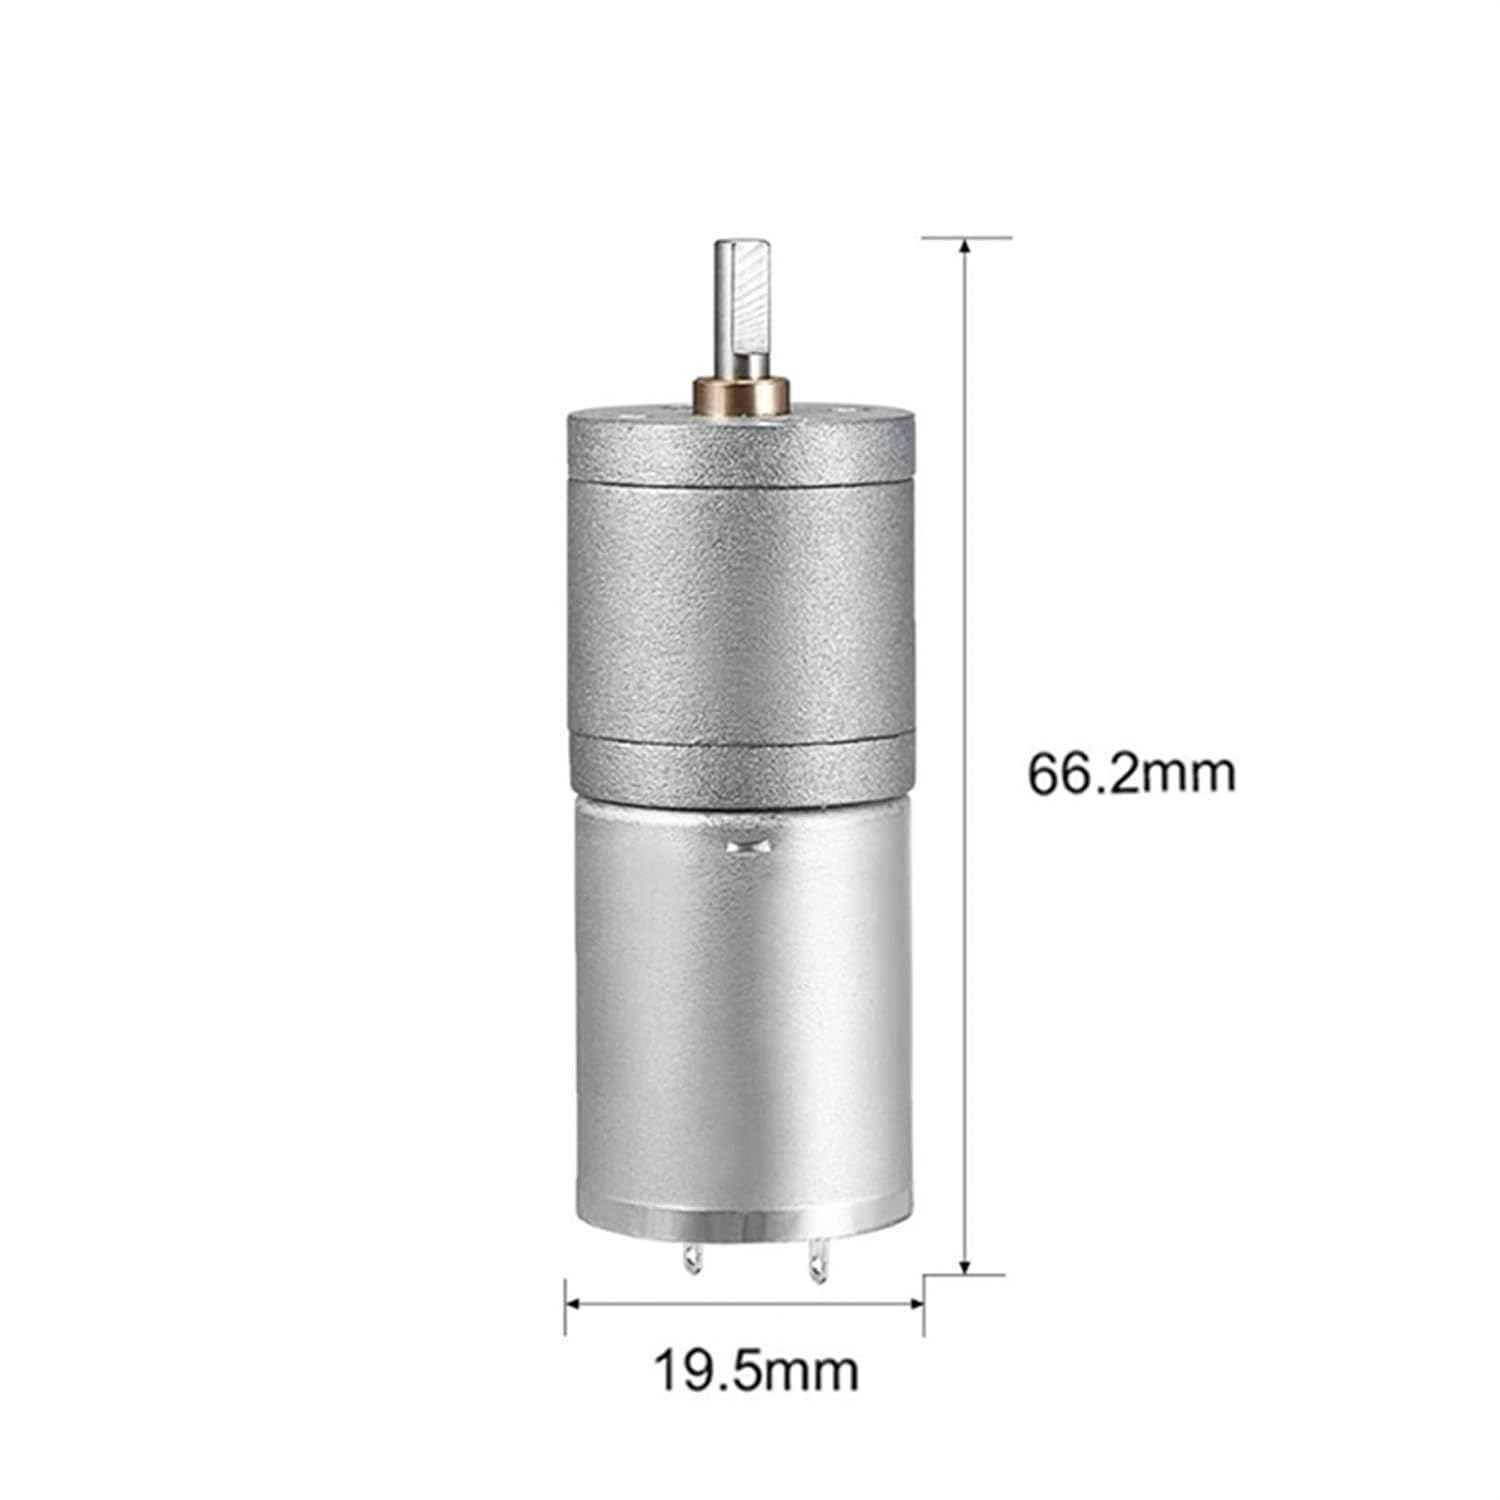
- Tamaño compacto: solo 19,5 mm de diámetro, ideal cuando el espacio es limitado.
Ficha técnica del motorreductor DC 20 mm
| Característica | Especificación |
|---|---|
| Tipo | Motorreductor de corriente continua (DC) con caja reductora |
| Diámetro | 19,5 mm |
| Largo total (con eje) | 66,2 mm |
| Caja reductora | Metálica, engranajes rectos |
| Eje de salida | Metálico, tipo D (con cara plana) |
| Rodamiento del eje | Buje de bronce |
| Montaje | 2 orificios roscados en la cara frontal |
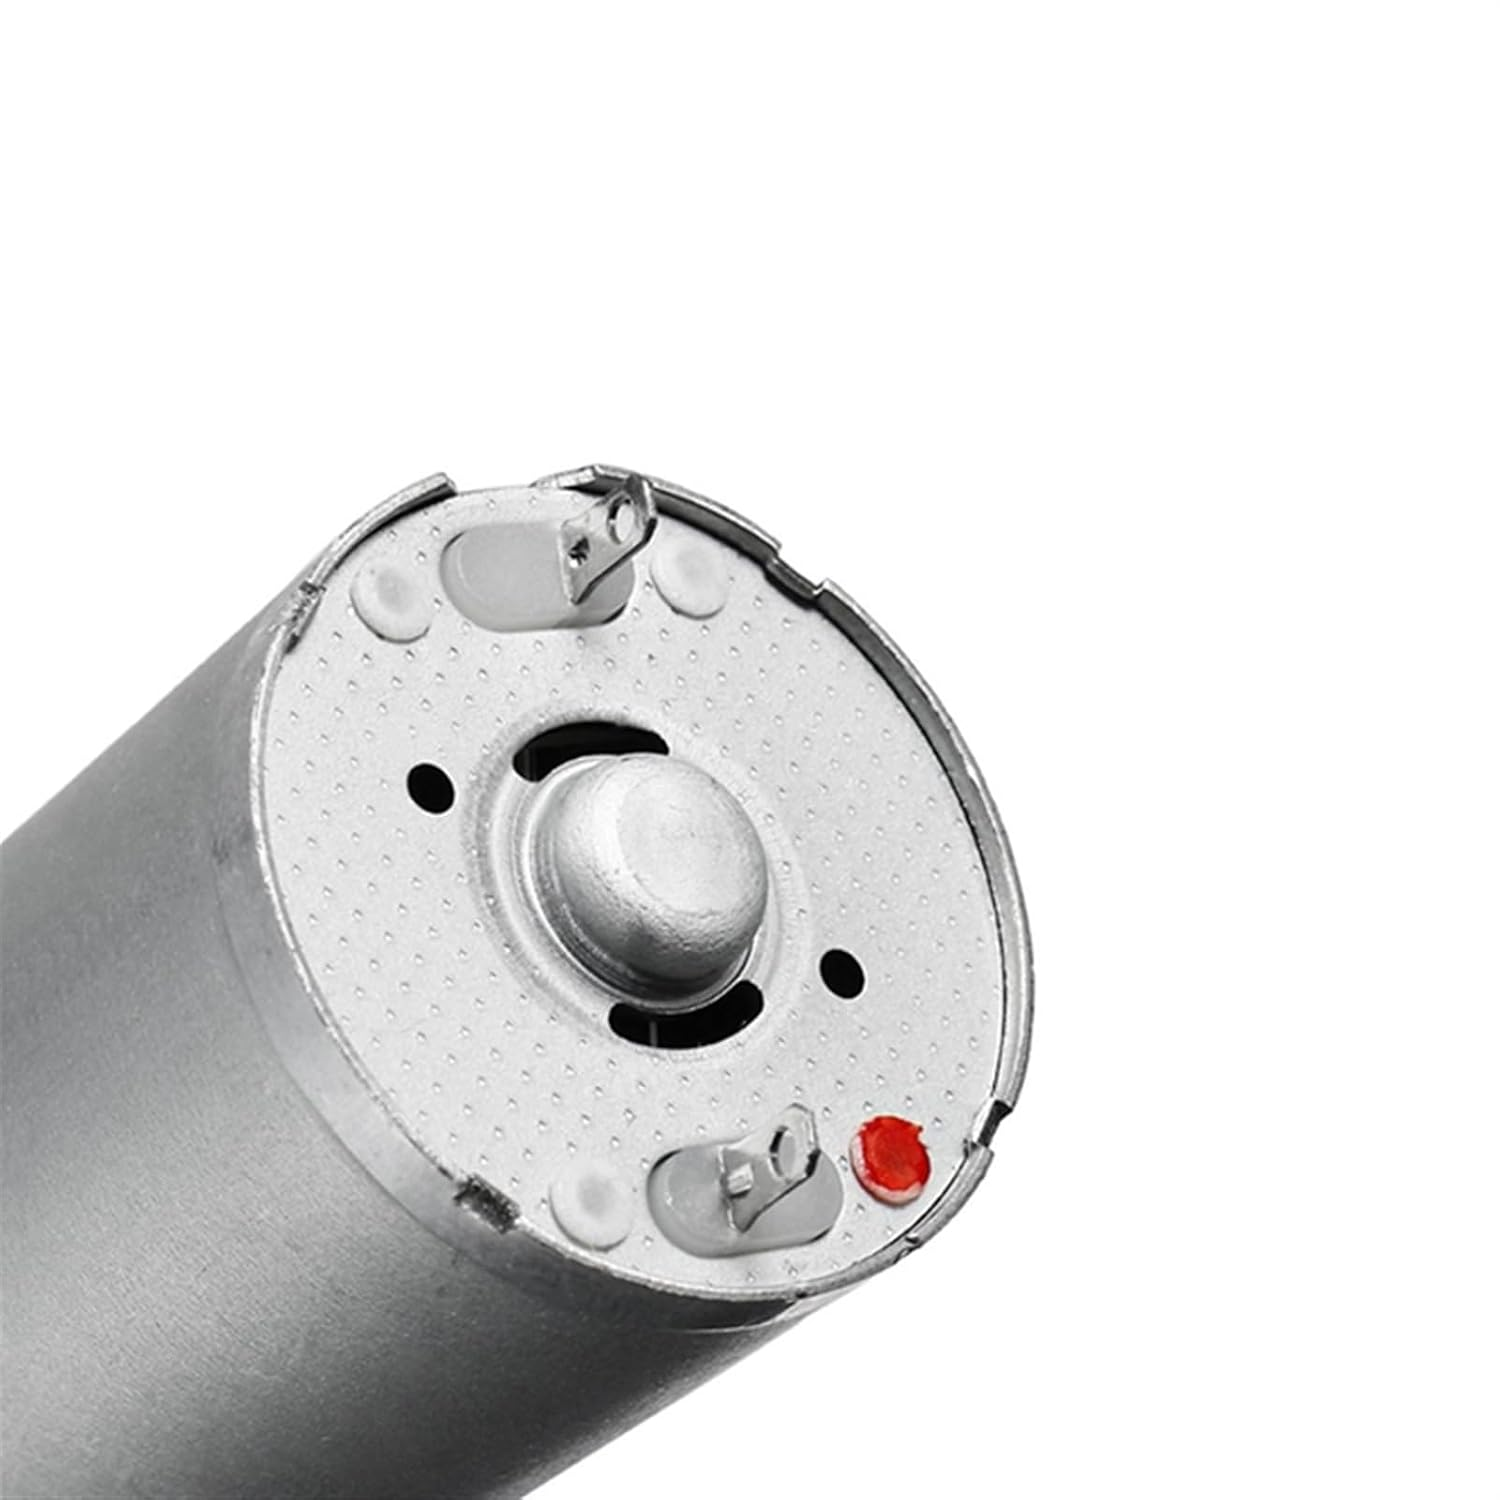
| Conexión | 2 terminales para soldar, con marca roja de polaridad |
| Alimentación | Corriente continua (DC) |
| Sentido de giro | Reversible, al invertir la polaridad |
| Contenido | 1 motorreductor |
Consulta por WhatsApp el voltaje y las RPM disponibles en stock antes de comprar.
¿Para qué sirve este motorreductor DC?
| Aplicación | ¿Qué problema resuelve? |
|---|---|
| Robots y carritos con Arduino | Da tracción suficiente para mover el chasis con batería y sensores |
| Cerraduras y seguros eléctricos | Movimiento lento y con fuerza para accionar el pestillo |
| Cortinas, persianas y puertas automáticas | Giro controlado para enrollar o desplazar sin forzar |
| Brazos robóticos y pinzas | Torque para levantar y sujetar piezas livianas |
| Dispensadores y alimentadores | Giro lento y preciso para dosificar granos o croquetas |
| Maquetas y proyectos escolares | Mecanismos que funcionan de verdad el día de la presentación |
Cinco deseos que cumple
- Que tu robot avance con fuerza, incluso con carga.
- Entregar un proyecto que funcione a la primera.
- Usar un motor que dure, sin cambiarlo cada semana.
- Montarlo fácil, con tornillos y sin improvisar.
- Controlar la velocidad y el sentido de giro desde tu Arduino.
Casos de uso en Bolivia
- Santa Cruz: estudiantes de mecatrónica que arman robots para competencias universitarias.
- La Paz: técnicos que reparan cerraduras eléctricas y mecanismos automáticos.
- Cochabamba: emprendedores que fabrican dispensadores automáticos de alimento para mascotas.
- Sucre: colegios que enseñan robótica con carritos programables.
- Tarija: aficionados que automatizan cortinas y portones pequeños en casa.
Cómo conectar el motorreductor DC a Arduino
- Suelda dos cables a los terminales del motor. La marca roja indica el positivo.
- Conecta el motor a un driver de motores como el L298N, TB6612FNG o L9110S. Nunca lo conectes directo a un pin del Arduino.
- Alimenta el driver con una fuente o batería según el voltaje del motor.
- Usa una salida PWM del Arduino para regular la velocidad y dos pines digitales para el sentido de giro.
- Fija el motorreductor DC al chasis con tornillos en los orificios roscados de la cara frontal.
Si es tu primer proyecto, revisa la guía oficial de Arduino para controlar motores DC.
Productos que combinan con tu motorreductor DC
- Drivers de motores L298N o TB6612FNG.
- Ruedas y acoples para eje tipo D.
- Arduino Uno, Nano o ESP32.
- Baterías de litio y portapilas.
Mira más opciones en nuestra sección de motores, bombas y solenoides y en accesorios y herramientas para Arduino.
Preguntas frecuentes
¿Qué diferencia hay entre un motor DC y un motorreductor DC?
El motor DC gira muy rápido y con poca fuerza. El motorreductor DC tiene una caja de engranajes que baja la velocidad y aumenta el torque, por eso puede mover peso.
¿Puedo cambiar el sentido de giro?
Sí. Solo invierte la polaridad de los terminales, o hazlo desde el Arduino con un driver de puente H.
¿Puedo controlar la velocidad?
Sí, con una señal PWM desde Arduino a través de un driver de motores.
¿Hacen envíos?
Sí, enviamos a toda Bolivia y Brasil. Haz tu pedido por WhatsApp al 60017257.




hernan –
Sucre: colegios que enseñan robótica con carritos programables.